Siemens PLC controla robôs Yamaha
Tempo de liberação:2023-01-28 16:00:06
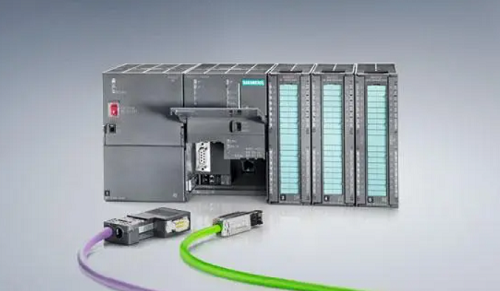
Este artigo apresenta a estratégia de controle do robô Yamaha controlado pela Siemens PLC, usando a porta IO externa para definir a palavra de comando, para que o PLC possa se comunicar com o robô e instruir o robô a concluir a ação correspondente.
Siemens S7-300PLC é um PLC de grande e médio porte amplamente utilizado em nosso país agora, a pesquisa sobre ele e a estratégia de controle de robôs periféricos no campo da automação de dispositivos é de grande importância. Neste artigo, com base na pesquisa e produção da linha de baterias de lítio, a comunicação e o controle do Siemens S7300PLC e do robô Yamaha são concluídos, e a pesquisa e desenvolvimento dos dois processos principais de barra de aço e estampagem no processo do dispositivo de bateria de lítio são concluídos.
1. Projeto geral de hardware
A conexão do controlador do robô Siemens S7-300PLC e YAMAHA precisa conectar o sinal de partida do robô, sinal de parada de emergência, sinal de falha e sinal de reset, através dos quatro grupos de sinais e conexão PLC pode alcançar os requisitos básicos do robô de controle. O PLC está conectado ao robô. Geralmente, o PLC é usado como o lado da instrução de envio e o robô é usado como o lado da instrução de recepção. Para atingir o propósito do robô de controle PLC caminhando para cada ponto, a necessidade de estabelecer a comunicação de sinal de PLC e IO do robô.
Combinado com a pesquisa tecnológica de procedimentos de colocação e estampagem de aço no processo de dispositivo de bateria de lítio, obtém-se que os pontos de caminhada do robô não ultrapassarão 16 pontos. De acordo com o cálculo dos pontos pontuais por 8421, os pontos de conexão do robô e do PLC são 4 pontos. O robô padrão PNP é selecionado para ser conectado à Siemens. A conexão do sinal inclui duas partes: uma parte é o sinal de partida, parada de emergência, falha e reset; Uma parte é a linha de comunicação entre o PLC e o robô em quatro pontos; Existem oito conjuntos de sinais.
2. Concepção geral do software
Estratégia de controle de software para investigação do robô, método de comando PLC para implementar todo o controle. Tome o robô de empilhamento como exemplo, o robô envia o sinal 1001 inquérito após o retorno, o robô recebe o sinal de acordo com os requisitos de engenharia, o robô é instruído a ir para a orientação do alvo, o sinal de orientação do alvo é (0001 - 1011) um total de 9 pontos, obtenha a posição do ponto robô se move no lugar, juntos no lugar após enviar um sinal para informar o robô no lugar, O robô controla a ação de outros periféricos (cilindros, motores, etc.) e diz ao robô para retornar à posição após o término da ação. Depois que o robô retorna à posição, ele continua a esperar pela instrução de configuração. Um loop de ação termina.
Através da comunicação e controle entre a Siemens S7-300PLC e o robô Yamaha, a pesquisa e desenvolvimento de barra de aço e estampagem de dois processos-chave no processo do dispositivo de bateria de lítio é concluída. PLC e robô através do método de ligação final de transmissão de sinal usado no campo do dispositivo de bateria, tem um bom papel de demonstração; Pode ser usado em outra sequência de dispositivo de bateria, outro PLC de referência e método de controle de robô e estratégia de controle, pode terminar a maior parte do robô de controle PLC até o ponto de trabalho, tem um bom efeito de promoção.
-
 202303-24
How does the WEINVIEW touch screen connect with the Omron NJ controller?
Primeiro, a programação do controlador Omron NJ1. Crie o tipo de dados de estrutura exigido pelo projeto. Por exemplo, a quantidade de comutação booleana usada neste exemplo é combinada para esta···
-
 202410-16
Aumente a eficiência com a unidade de frequência variável ABB
A chave para melhorar o desempenho da planta está na operação de frequência variável do ABB. Pode confiar em nós.Principais vantagens de ABB variável operação de frequência1.️ A eficiência···
-
 202301-11
Principais características e precauções de uso do computador industrial da Advantech
The main characteristics of Advantech industrial computer:1. Advantech industrial computer requires the ability to continuously work for a long time.2, the chassis has a special power supply, the powe···
-
 202301-28
Siemens SINAMICS GM150 Manutenção Profunda
Manutenção no localVerifique e limpe o loop de pré-carga, unidade retificadora, características do diodo, unidade inversora, GSV, AVT.Teste de diagnóstico do módulo retificador e teste de funçã···
-
 202301-28
Siemens PLC controla robôs Yamaha
Este artigo apresenta a estratégia de controle do robô Yamaha controlado pela Siemens PLC, usando a porta IO externa para definir a palavra de comando, para que o PLC possa se comunicar com o robô ···

 +86 13811814778
 +86 13811814778

 Edifício 26, Comunidade Liyuan, Distrito de Chaoyang, Pequim, China